ティーチングペンダントとは、ISO 10218-1 の言葉を借りれば、制御システムに接続され、ロボットのプログラムや移動を行うための手持ちユニットです。同時にそれは、工場で最も安全重視のヒューマンマシンインターフェースの一つでもあります。作業者はそれを携えて安全防護空間に足を踏み入れ、至近距離でジョグ(寸動)、教示、点の確認を行い、ペンダントのイネーブル装置と非常停止装置は、動くアームと人との間の最後の砦となります。ペンダントが有線ケーブルから無線のタブレット型モバイルユニットへ移行するにつれ、その電池は利便品ではなく機能安全チェーンの一部となります。無線ティーチングペンダントのニッケル水素(NiMH)電源に関する本連載の第1回は、動作原理とそこから生まれる負荷プロファイルを説明します。中間位置でのみ動作を許可する3ポジション・イネーブル装置、制御された停止を指令する非常停止、低速教示を選ぶモードスイッチ、そして喪失時に安全状態へ遷移しなければならない無線リンクを順に解説します。そのうえで電気的負荷を解剖します。支配的なタッチディスプレイのバックライト、3-D ロボットモデルを描画するプロセッサ、受信・送信フェーズを持つ無線機、そして何より、あらゆる充電状態で給電され決定論的であり続けなければならない安全回路です。セル内の作業者の手の中で単に電源が切れるペンダントは、それ自体が危険だからです。協働ロボット用ペンダントの明示的な3ポジション論理から、停止カテゴリ1事象としてアクチュエータの電源を遮断する非常停止まで、実際のロボット資料が安全挙動の根拠となります。
試運転と教示では、人間がロボットの可動範囲に入り、望みの位置へ動かし、経由点を定義し、速度を調整し、軌跡を一歩ずつ確認する必要があります。ISO 10218-1 はペンダントを手持ち式のプログラミング・ジョグ装置と定義し、ISO 10218-2 は統合ロボットシステムの要求事項を定めています。これには、自動運転が禁止され、キーで選ぶ教示モードが選択され、イネーブル装置を押している間だけ動作が許可される、安全防護された教示ワークフローが含まれます。
そのためペンダントには特徴的な操作系が備わります。ジョグとプログラミングのインターフェースを持つ大型ディスプレイ、モードセレクタ、目立つキノコ型非常停止ボタン、そしてジョグ中に握り込む1つ以上の3ポジション・イネーブル(デッドマン)スイッチです。無線ペンダントでは、これらすべてに加え、ジョグ信号と安全信号を運ぶ無線機が、内蔵電池で動作しつつ、有線安全装置と同じ決定性を発揮しなければなりません。
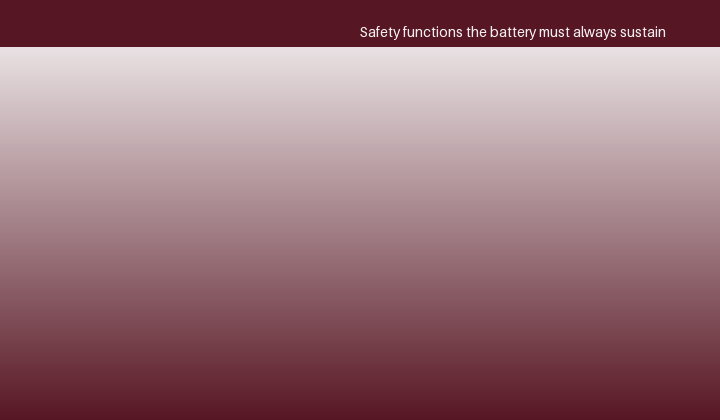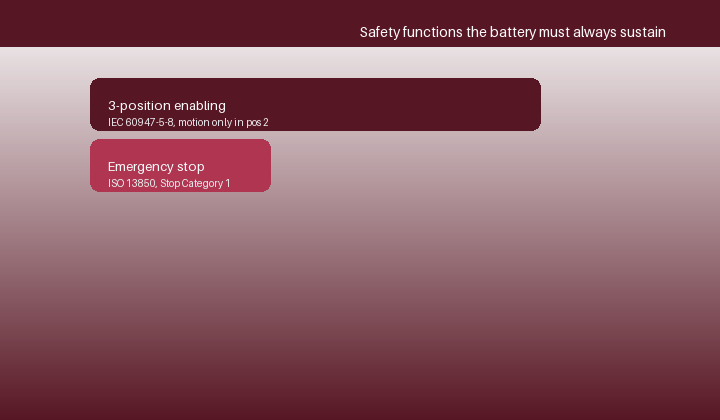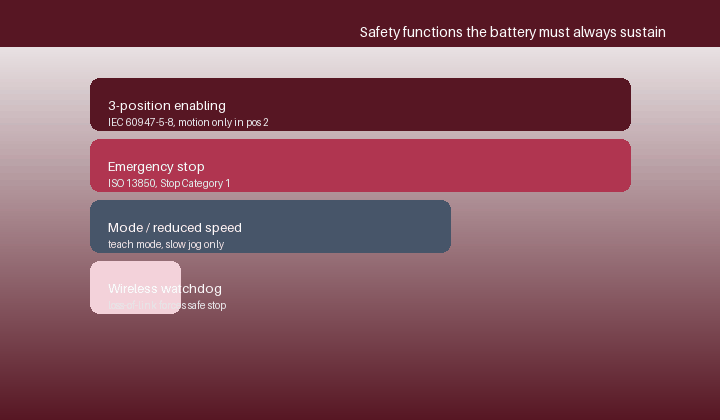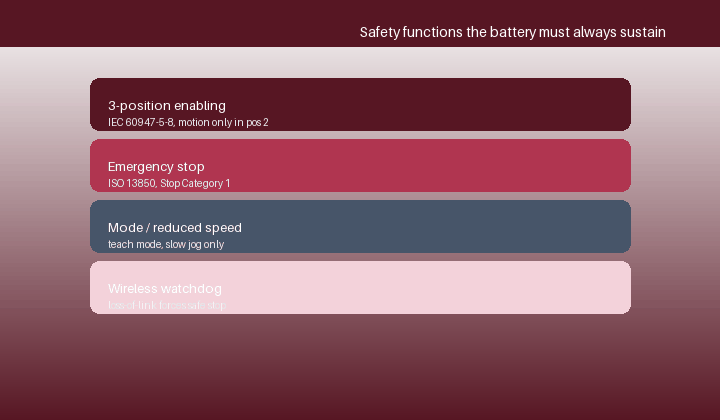
3ポジション・イネーブル装置は、開閉装置について IEC 60947-5-8 で規定され ISO 10218 で要求されるもので、3つの安定した機械的状態を持ち、その論理は意図的に直感に反しています。位置1は完全に離した状態で動作を許可せず、位置2は軽く握って到達する中間位置で、減速された教示速度での動作を有効にし、位置3はパニック反射で握り締めた状態で、やはり動作を許可しません。離しても強く握りすぎても、どちらもロボットを停止させます。メーカーは、イネーブル装置は非常停止ではなく運転用の操作装置であり、フリードライブ(freedrive)やジョグが有効なのは位置2だけだと明確にしています。
この論理は、2チャネルの故障検出接点または安全入力で実装され、無線ペンダントでは、これらのチャネルの状態を安全通信リンク並みの低遅延・高整合性で送信しなければなりません。電源の観点では、安全入力チェーンはわずかながら譲れない連続電流を消費します。どのバッテリ状態でも生きており、チャタリング除去され、正しく送信される必要があり、だからこそティーチングペンダントは、0%で単に切れるコンシューマ向けスマホのように設計できないのです。
ペンダントの非常停止は ISO 13850 に従い、IEC 60204-1 に基づき定められた停止カテゴリを達成します。協働ロボットの資料では、ペンダントの非常停止を押すことを停止カテゴリ1と説明しており、関節に停止が指令され、監視された静止に達すると、アクチュエータとツール出力から電源が遮断されます。教示モードでは速度が低い値に制限され——ISO 10218 はジョグを低速に抑え、多くは 250 mm/s 以下で実装され——至近距離の作業者を安全に保ちます。
これらの機能は電池要件を特有の形で形作ります。非常停止を押す、あるいはイネーブルを離す操作は必ず成功しなければならず、ペンダントは停止指令を送信し、確認応答を受け取り、結果の状態を表示するだけの予備量を保たなければなりません。したがって、「作業者にとっての放電」レベルより下に保証された安全予備量を確保する電池アーキテクチャは、任意ではなく必須です。
無線化はケーブルをなくす一方、有線ペンダントには決してない故障モード、つまり無線リンクの喪失を追加します。IEC 60204-1 の機械安全の実務とロボット安全規格は、無線制御リンクの遮断が安全停止につながることを求めており、ウォッチドッグ窓内に有効でタイムリーなイネーブルまたは指令メッセージを受信しなければロボットは停止します。そのためペンダントとコントローラは固定レートで安全テレグラムを交換し、リンク喪失を宣言した側が安全状態を指令します。
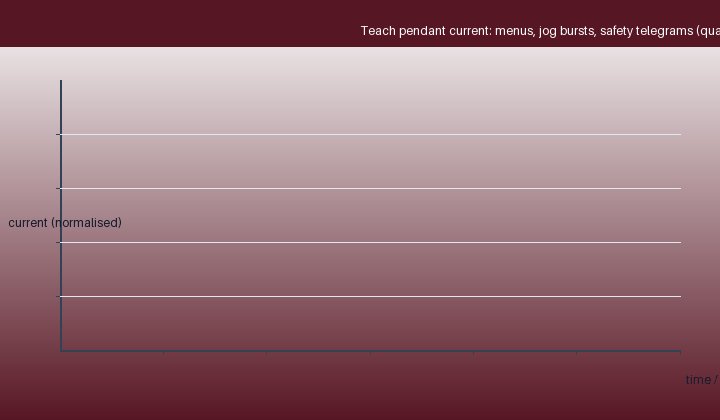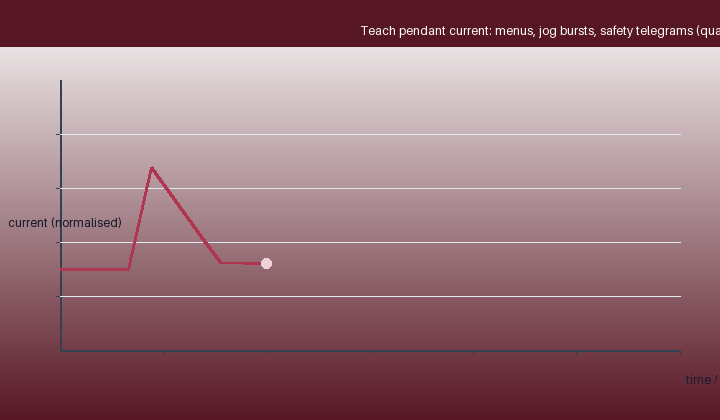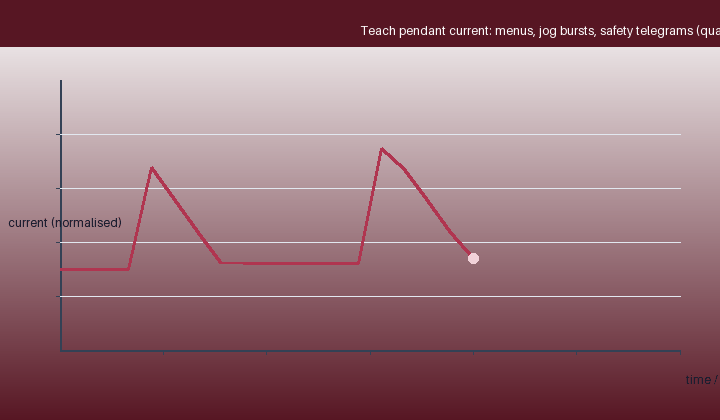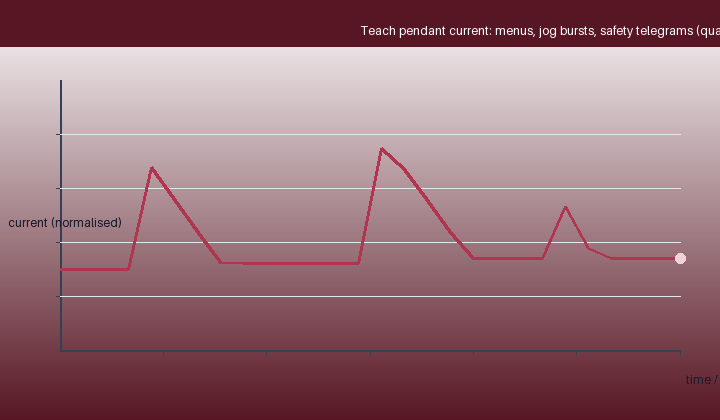
無線機は特徴的な負荷をもたらします。ジョグ値と安全チャネル状態を運ぶ周期的な送信ピークを伴う連続受信フェーズです。そして電池は、コントローラがリンク喪失と誤認するようなブラウンアウト(電圧低下)なしに、それらのピークを支えなければなりません。1つ目のアニメ図は教示セッションを通じたペンダント電流を追い、表示・描画のベースライン、ジョグのバースト、安全テレグラムを対比します。2つ目は、電池が生かし続けなければならない安全機能を階層化します。
最新のペンダントの消費エネルギーは、ロボットとその作業空間を描画する大型で明るいタッチディスプレイとグラフィックプロセッサが支配的で、バックライトの減光と画面タイムアウトが主な省エネ手段です。その背後には、アプリケーションプロセッサ、無線機、バックライト付きキー、そして低消費ながら常時オンの安全入力チェーンがあります。タブレットと違い、ペンダントは音と触覚のフィードバックも駆動し、イネーブルスイッチが握られたら瞬時に起動しなければなりません。
負荷はバースト的で双方向的です。メニュー操作の長い静かな時間が、画面を高輝度にし無線通信が連続するジョグ・セッションで区切られます。ただし、それにはハードな下限があります。平均電流がどうであれ、安全機能とリンク・ウォッチドッグは定められた低バッテリ閾値まで働き続けなければならず、それを下回るとペンダントは警告し、教示の制御された終了を求め、最終的にジョグの途中で切れるのではなく動作を禁止します。
この分析から得られる電池仕様は、民生機器とはまるで異なります。ディスプレイを作業輝度にした現実的な教示・保守シフトをまかなう十分なエネルギー、給電レールを乱さず無線機・プロセッサのピークを支える低い内部抵抗、ロボットを停止させ制御をきれいに手戻しするのに十分な間、イネーブルチェーン・非常停止・リンクテレグラムを生かし続ける、保証され別途計上された安全予備量、正確で決定論的な充電状態表示、そして産業温度と落下への耐性です。第2回はこれを具体的なパック設計に落とし込み、ニッケル水素を民生タブレットに使われるリチウムイオンセルと誠実に比較します。第3回は、ペンダントが備えるべき ISO 10218、IEC 60204-1、機能安全、無線、電池の証拠を整理します。
ペンダントの電池を、ありふれた電源ではなく安全関連サブシステムとして設計することは、無線教示装置が起こしうる最も危険な故障——ロボットの可動範囲内に立つ作業者の手の中で暗転すること——を防ぐための規律です。
Weijiang Power は、遠隔地・オフグリッド・安全関連機器向けに、密閉型ニッケル水素セルと整合の取れた産業用パックを設計・製造しており、OEM パートナーを IEC 61951-2 性能ファイル、IEC 62133-2 安全証拠、パルス負荷特性、広温度域試験、充電器/パックの相互検証で支援します。デューティサイクル、ピーク電流、温度範囲、目標稼働時間、製品が満たすべき規格をお知らせいただければ、当社エンジニアが稼働時間・信頼性・寿命を確保するセルとパックの組み合わせをご提案します。製品ページでラインアップをご覧ください。


