T-Boxは、車両が知っていることを読み取れてこそ有用です。テレマティクスプラットフォームが報告するほぼすべての情報(充電状態、セル電圧、速度、故障コード、衝突フラグ)はCANプロトコルで車載バスから収集され、解錠からファームウェアの書き込みまで、ほぼすべての遠隔操作がUDS診断を使って同じ経路を戻ります。本記事ではCANフレームが車内をどう移動するか、T-Boxがバスを乱さずにどう聴くか、遠隔書き込みに使われるISO 14229 UDSの手順が実際にどう動くかを説明します。
Controller Area Networkは差動のマルチマスター・シリアルバスです。すべてのノードがすべてのフレームを見て、メッセージIDによる調停で優先度の高いフレームが衝突なしに線路を獲得します。標準CANフレームは11ビット(拡張は29ビット)の識別子、制御フィールド、最大8バイトのデータ、CRC、応答ビットを載せます。CAN-FDはペイロードを64バイトに増やし、データフェーズでより速いビットレートに切り替えます。これは高分解能の電池・ADAS信号に現代のEVアーキテクチャが必要とするものです。T-BoxのCANトランシーバーは差動PHY信号をMCU向けのUART風フレームに変換し、多くは2〜3の絶縁バスチャネルを介します。
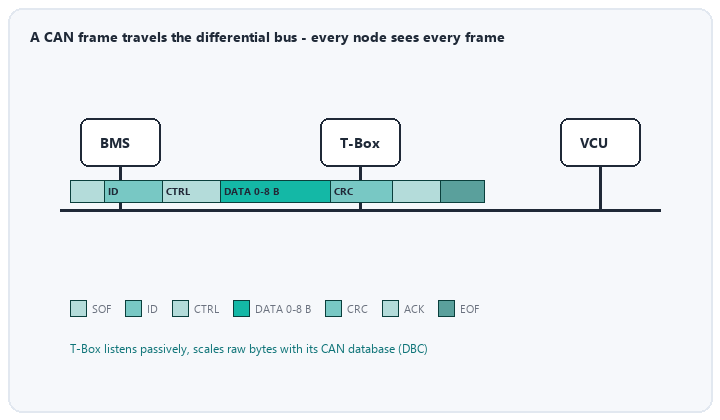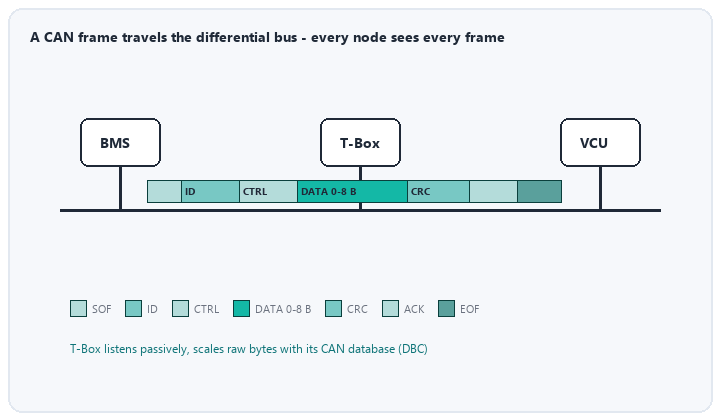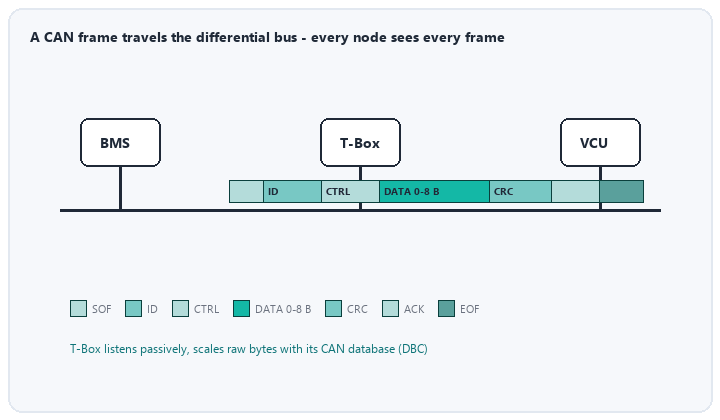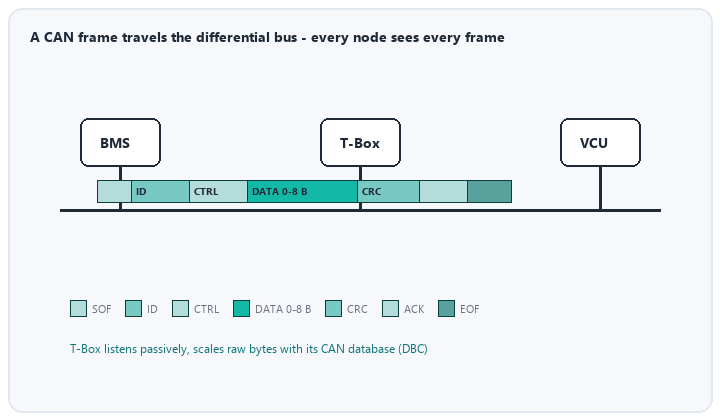
テレメトリの多くは受動的に集められます。T-Boxは周期的なブロードキャストフレーム(例:BMSが100msごとにパック電圧を発信)を購読し、車両のCANデータベース(DBC)で生のバイトをスケールし、GNSS時刻でタイムスタンプを打ちます。受動的な聴取はトラフィックを増やさないため安全です。誰も発信しないデータが必要なとき、T-Boxは能動的な診断テスターとなり、特定のECU宛てに要求を送って応答を読みます。車室のプレ空調、ドア施錠といった遠隔コマンドも同じ方法で出され、認証と安全な車載通信で守られるため、侵害されたT-Boxが無許可のフレームを注入することはできません。
Unified Diagnostic Servicesは、テスター(ここではT-Box)とECUの間で話される標準化されたクライアント・サーバー言語です。各サービスにはサービス識別子(SID)があります。テレマティクス技術者が最もよく出会うサービスは次の通りです。
遠隔でのファームウェア取得は最も入念に組まれたUDSの作業です。T-Boxはセルラーでイメージを受け取って検証し、その後、対象ECUを決まった手順で導きます。
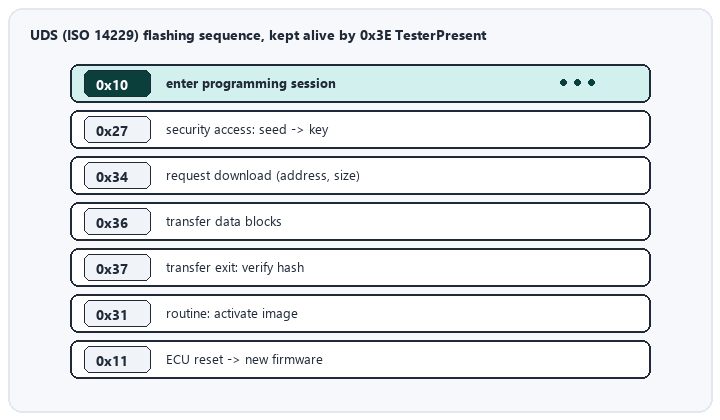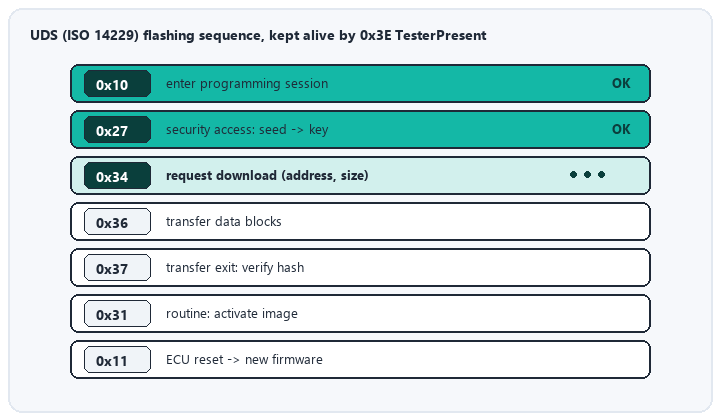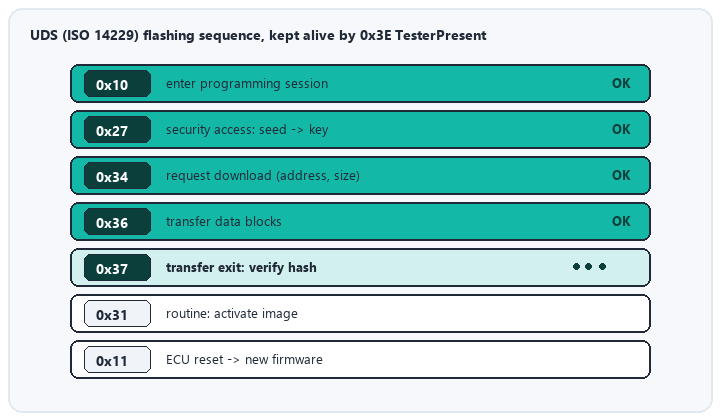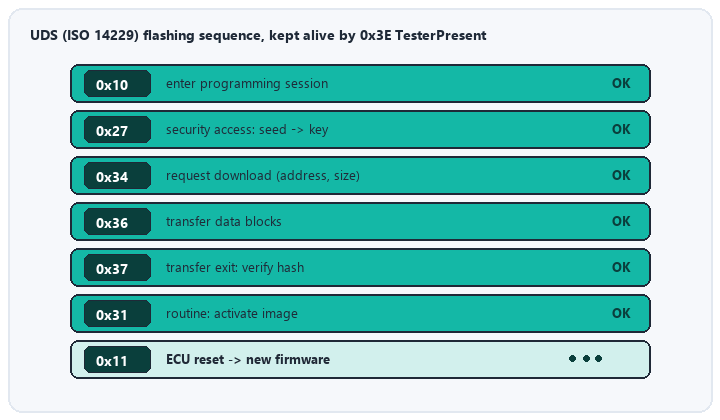
IPベースのアーキテクチャでは同じサービスが車載Ethernet上のDoIP(ISO 13400)で動きます。サービスの論理は同じで、変わるのはトランスポートだけです。
バス負荷、メッセージのタイムアウト、部分ネットワークの起床は、テレメトリが安全トラフィックを決して枯渇させないよう設計する必要があります。フラッシュは再開可能で電源喪失に耐える設計です。更新途中で遮られたECUはブートローダーで起動し、文鎮化せず再転送を受け付けなければなりません。機能アドレッシング(1要求で多くのECUへ)はTesterPresentと協調リセットに限り、同時応答が衝突する書き込みサービスには使いません。これらの規律ある運用が、10万台をきれいに更新するテレマティクス基盤と、フリートを文鎮化させる基盤とを分けるのです。
UDSフラッシュと継続的なバス監視には、決して落ちないT-Box電源が必要です。Weijiang Powerは、点火サイクル、電源 dip、衝突による電源喪失を通じてテレマティクスユニットを生かし続ける広温度域のNiMH・リチウム予備セルとカスタムパックを供給します。整合した内部抵抗ビニング、溶接された相互接続、完全な輸送・安全文書を備えます。レール構成と最悪時の電流プロファイルをお送りください。それに合わせて予備電源を設計します。


